
在这里了解千眼狼最新动态
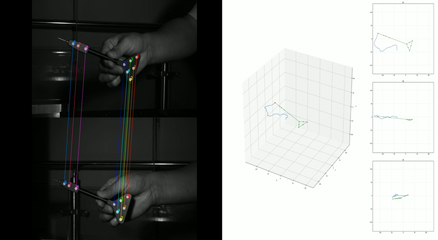
本实验以刚性探针为对象,利用双目高速摄像机采集主体标记图像,通过三维重建与刚体配准推算尖端位置,验证尖端不直接参与图像识别时的定位方法。
1 观测结果
尖端不直接参与识别的情况下,基于定位算法输出的连续运动轨迹仍能与20帧仿真测试真值保持较好一致性,误差指标如下。
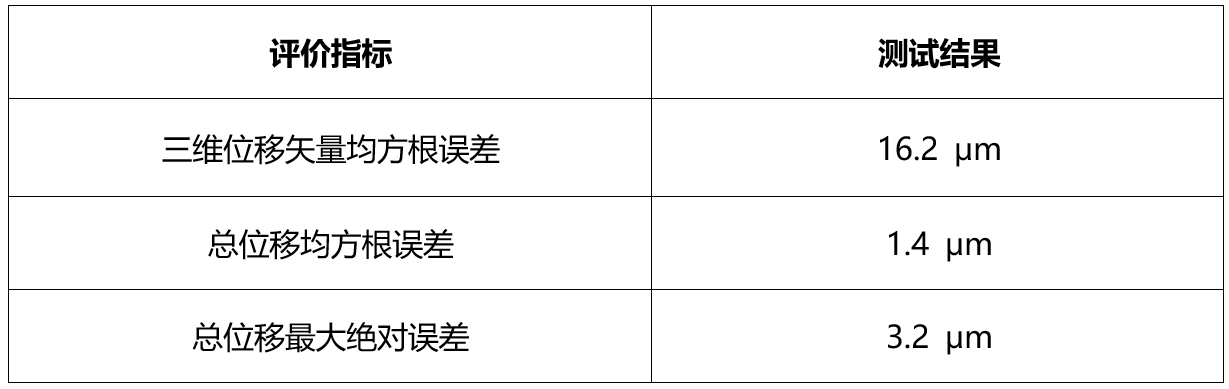
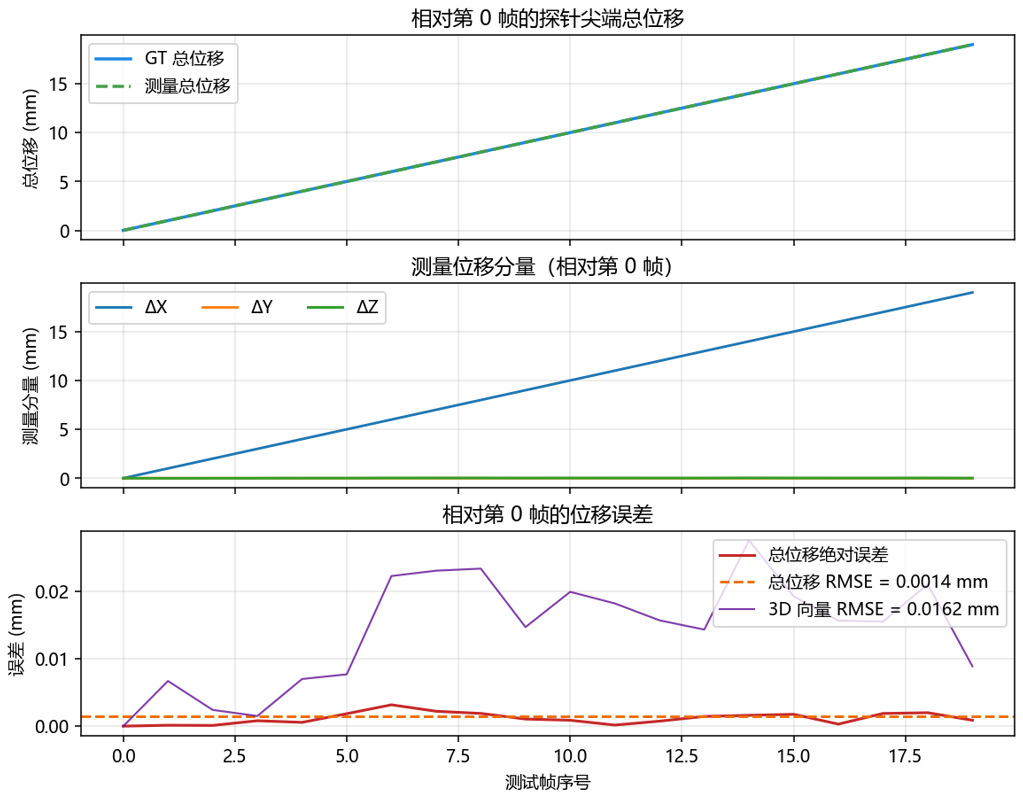
图1 尖端相对位移与误差。图中总位移是指相对第0帧的位移矢量模长。
2 将定位依据转移到可见标记
尖端成像尺寸小,或被工件遮挡时,直接识别易受到限制。千眼狼(Revealer)算法以探针主体上的固定标记作为观测对象,通过标记与尖端之间的几何关系计算尖端位置。
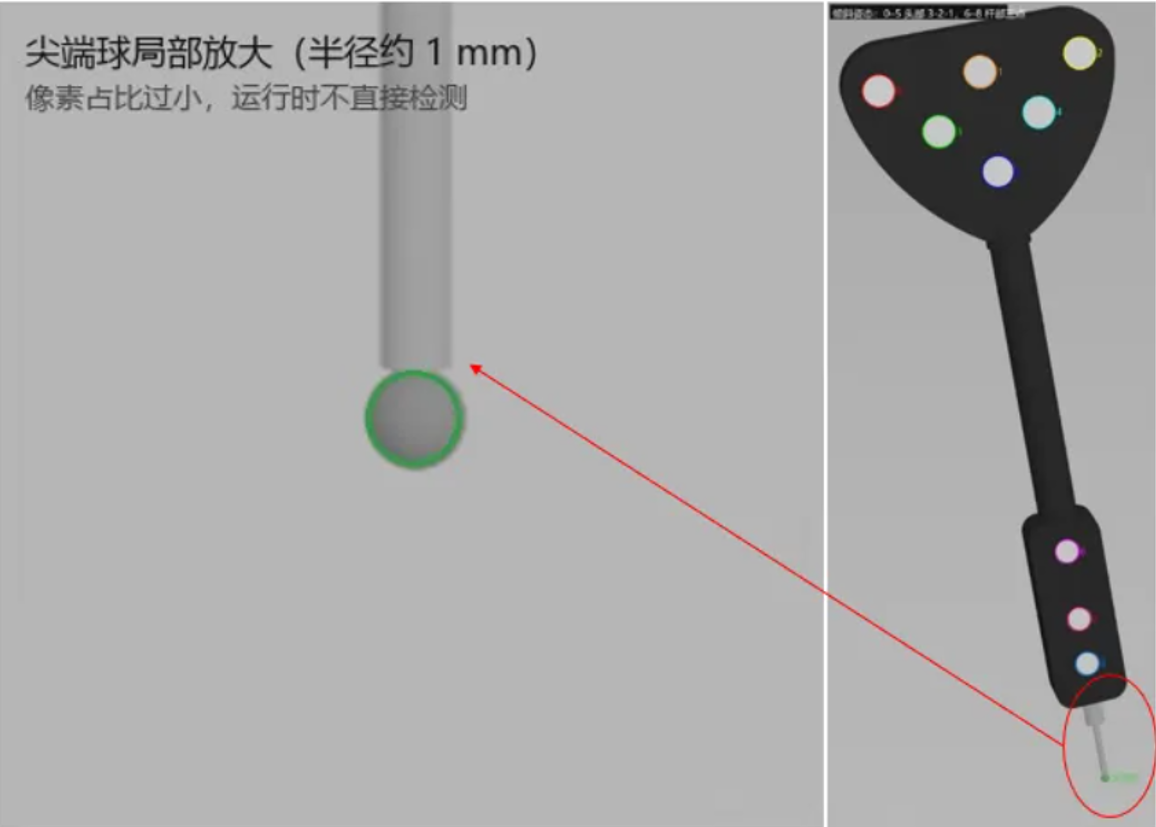
图2 左 尖端局部成像示意 右 尖端局部成像示意9个固定标记与尖端保持固定几何关系。
3 刚体位姿求解与尖端坐标换算
千眼狼(Revealer)视觉定位程序通过双目匹配与三角化,重建当前帧标记的三维坐标,再利用刚体配准算法求解探针的旋转和平移,将尖端局部坐标转换为当前世界坐标。
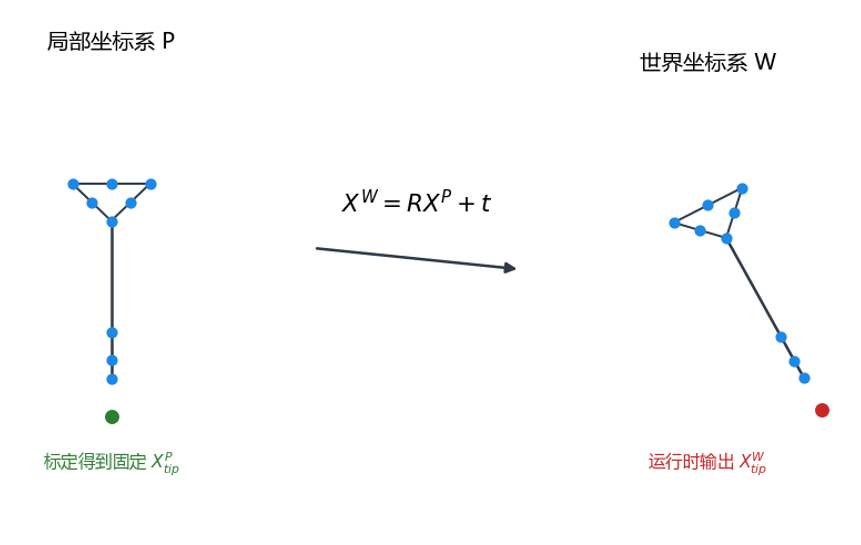
图3 多个标记共同约束探针位姿,平移与旋转统一纳入尖端坐标计算。
测量前,通过多姿态观测建立标记阵列的局部模型,并依据图纸尺寸设定尖端局部坐标。运行时,根据当前帧的有效标记更新探针位姿,复用该模型计算尖端位置。
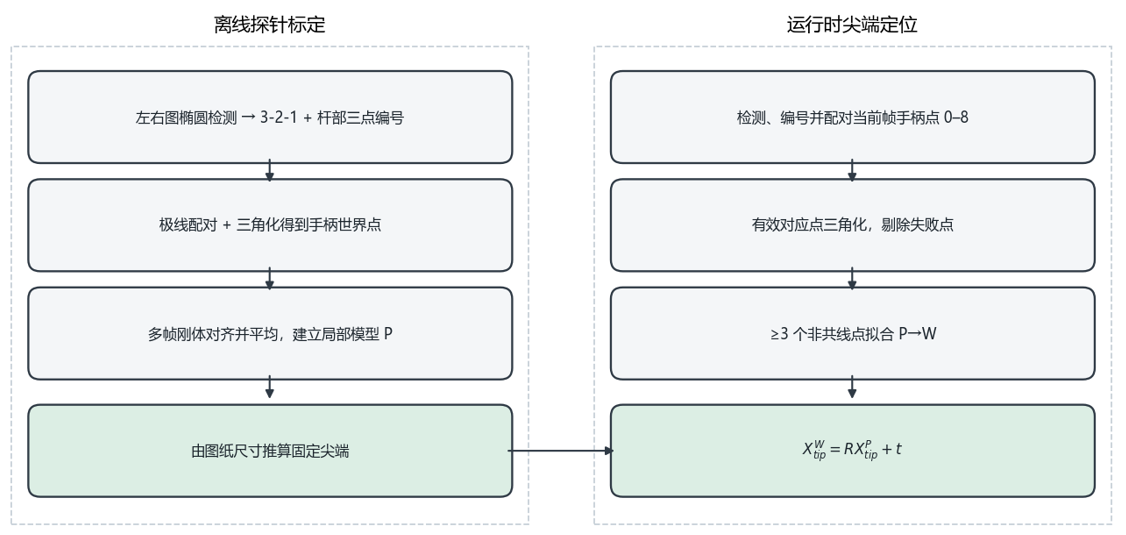
图4 离线建模与运行时定位流程。
4 算法验证
仿真评价相对位移误差,实拍检验真实图像下的定位流程。
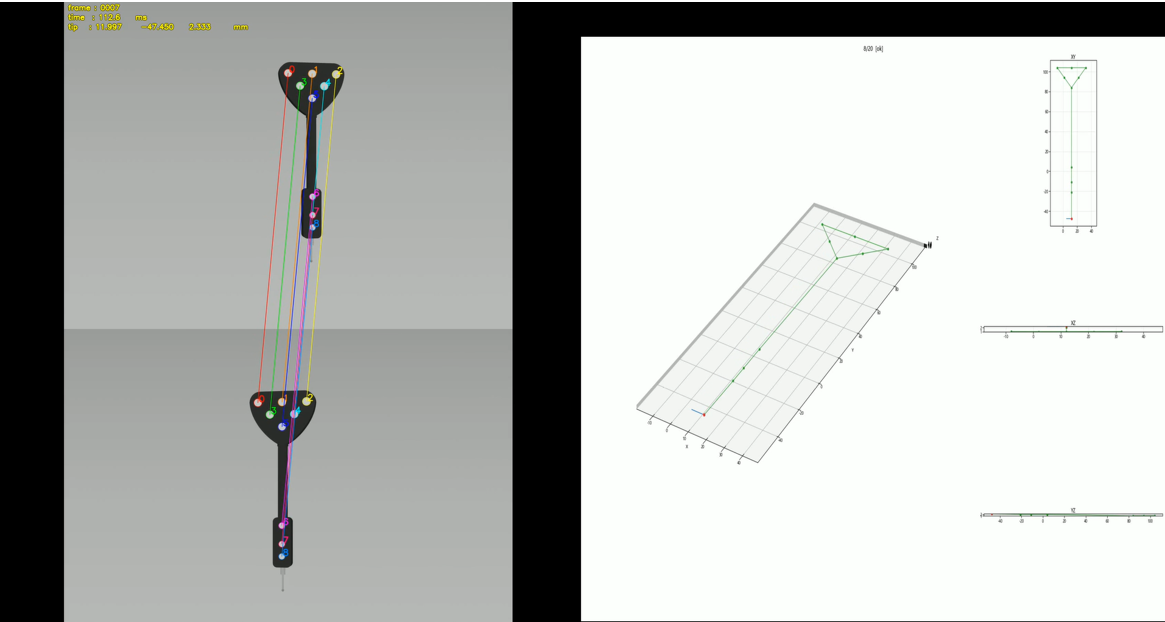
图5 仿真测试。利用已知运动真值评价定位结果,相对运动误差见第1部分。
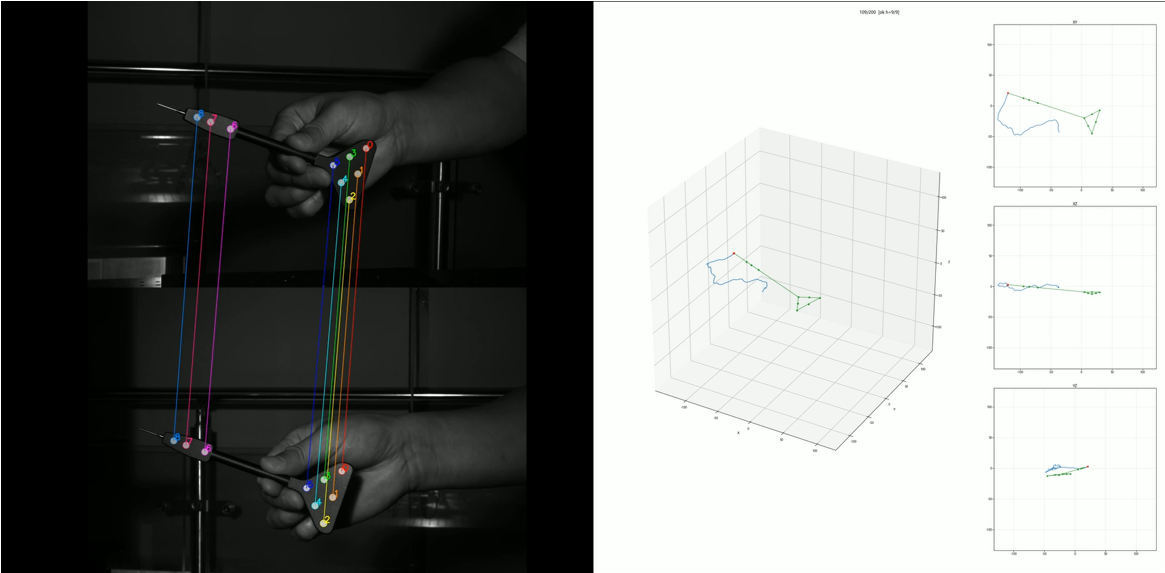
图6 实拍测试。尖端不参与运行时识别,定位结果由主体标记计算。
5 面向工具尖端定位与受限空间测量
该方法将可见标记的探针位姿,转换为遮挡工具尖端的位置坐标。对于伸入深孔、狭长通道或腔体的刚性探针,在主体标记满足双目观测条件下,即可计算尖端坐标,为测点复现和测量数据的空间定位提供依据。该方法可进一步应用于机器人末端工具外部视觉定位。
电话:400-859-1866
邮箱:sales@agiledevice.com
地址:安徽省合肥市包河富煌新视觉大厦
微信公众号
官方抖音















 400-859-1866